Inleiding
Mijn projectnaam is CamDriver Live. Dit project bestaat eigenlijk uit 3 grote delen: hetgeen wat bij de Arduino gebeurt, alles wat er bij het autootje hoort en mijn dashboard op Unity. Voor dit project zal ik een eigen stuur maken met een microcontroller (Arduino UNO R4 WiFi) in die detecteert naar waar je het stuur draait. Op dit stuur zullen er ook twee drukknoppen zijn om vooruit en achteruit te rijden. Met dat stuur zal je dan een op afstand bestuurbaar autootje met Bluetooth kunnen besturen, hiervoor zal ik Arduino IDE en Thonny gebruiken. Op het autootje zal ook een Hall-sensor gemonteerd zijn om de snelheid van het autootje te meten. Deze waarde wordt over WiFi naar een laptop gestuurd en aan de hand van de snelheid van de auto zal er een dashboard te zien zijn. Ik maak dit dashboard in Unity.
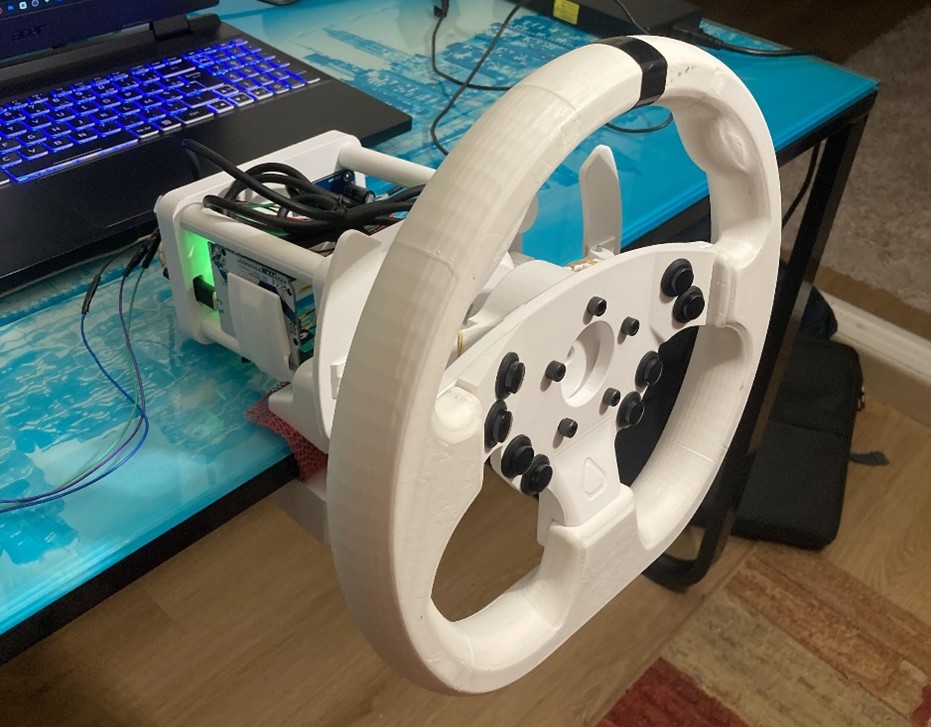
Hierboven zie je een voorbeeld van hoe het er zou kunnen uitzien. Deze afbeelding komt van iemand op het internet die ook zijn eigen stuur 3D-printte.
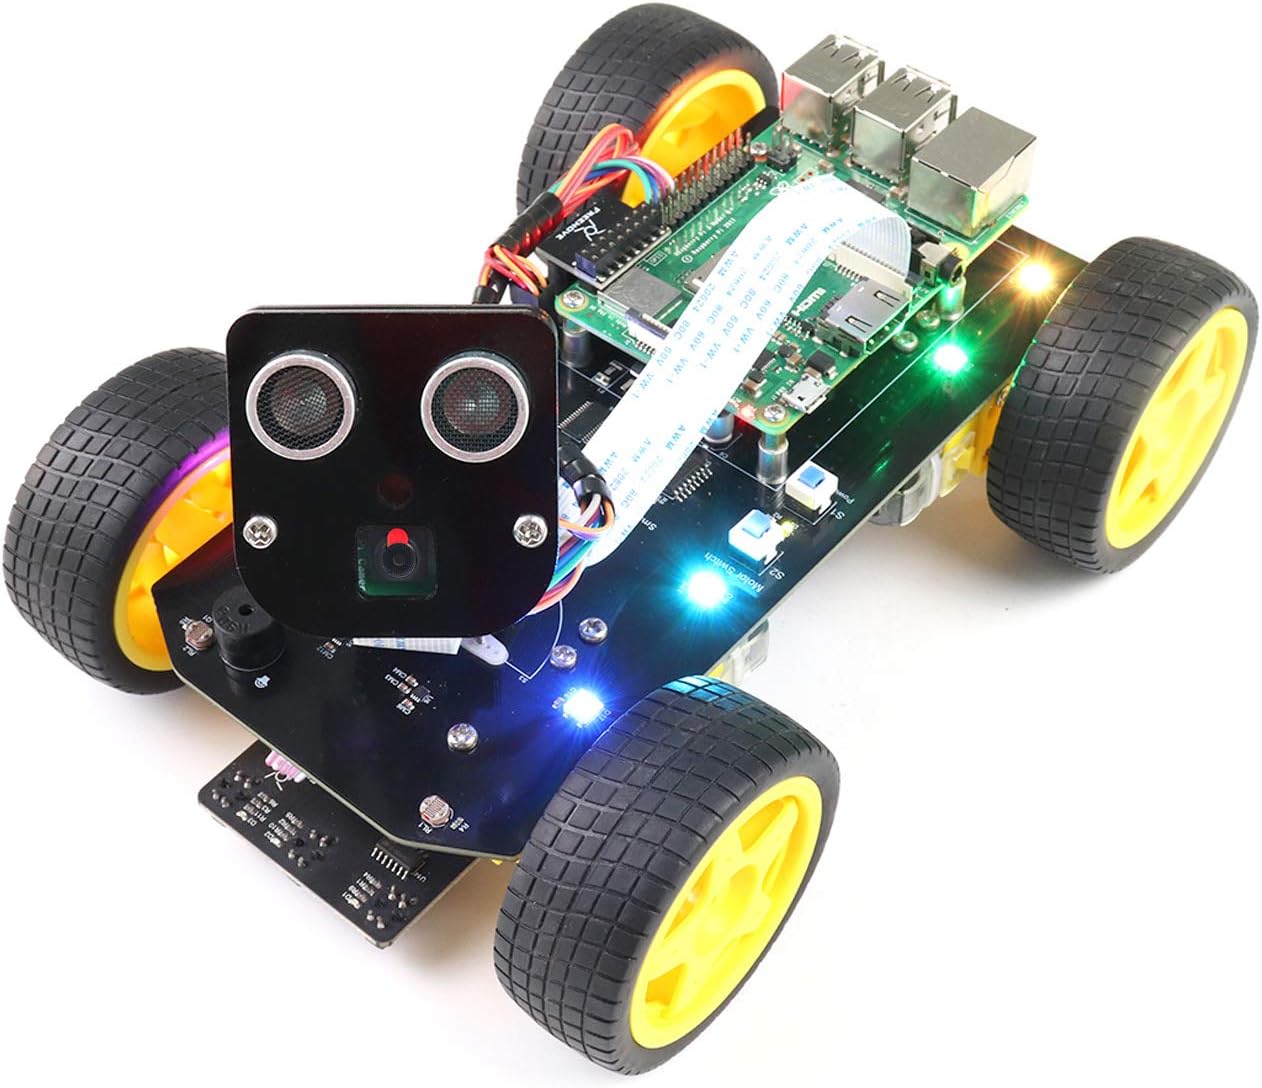
Dit is een afbeelding van het autootje dat ik zal gebruiken om mijn eindwerk te maken. Dit is een Freenove 4WD car kit voor Raspberry Pi. Deze wordt aangekocht, ik maak deze dus niet zelf maar zet hem wel zelf in elkaar.
Als ik vroeger klaar zou zijn zou ik graag:
- In plaats van drukknoppen een set pedalen maken die samenwerkt met het stuur. Dan zou er een pedaal zijn om vooruit te rijden en eentje om achteruit te rijden.
- Een dashboard maken met parameters zoals bvb. de snelheid waarmee het autootje aan het rijden is, batterijpercentage,…
- De auto pimpen zodat deze er meer uitziet als een echte auto. Ik zou het een carrosserie kunnen geven en deze kunnen kleuren.
- Van de drukknoppen in het stuur gebruikmaken om lichtjes op de auto aan en uit te kunnen zetten.